Intelligence de mobilité basée sur drones (UAV) : vision par ordinateur sans infrastructure pour une exploitation sûre et durable des réseaux routiers
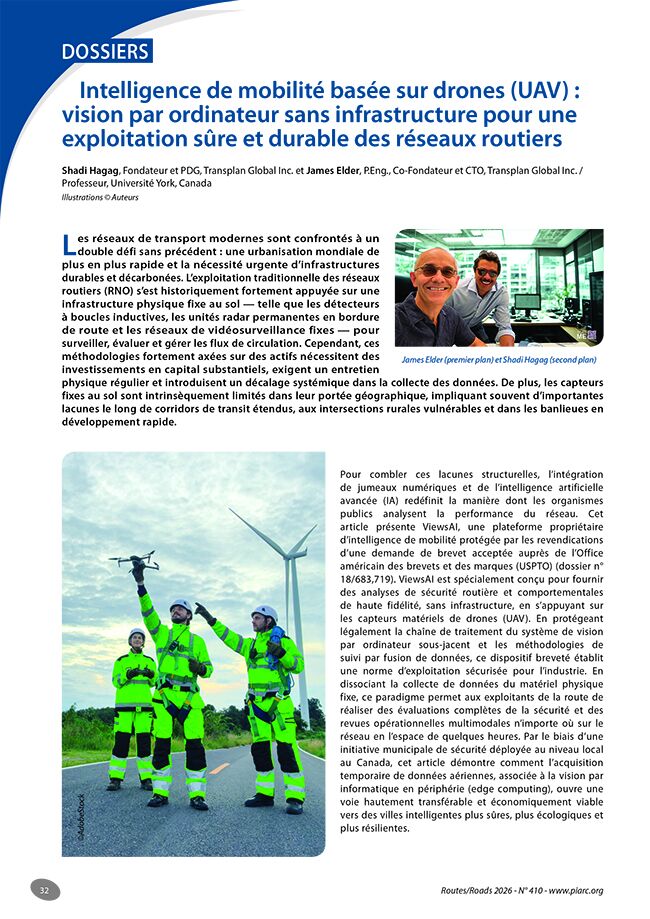
Les réseaux de transport modernes sont confrontés à un double défi sans précédent : une urbanisation mondiale de plus en plus rapide et la nécessité urgente d’infrastructures durables et décarbonées. L’exploitation traditionnelle des réseaux routiers (RNO) s’est historiquement fortement appuyée sur une infrastructure physique fixe au sol — telle que les détecteurs à boucles inductives, les unités radar permanentes en bordure de route et les réseaux de vidéosurveillance fixes — pour surveiller, évaluer et gérer les flux de circulation. Cependant, ces méthodologies fortement axées sur des actifs nécessitent des investissements en capital substantiels, exigent un entretien physique régulier et introduisent un décalage systémique dans la collecte des données. De plus, les capteurs fixes au sol sont intrinsèquement limités dans leur portée géographique, impliquant souvent d’importantes lacunes le long de corridors de transit étendus, aux intersections rurales vulnérables et dans les banlieues en développement rapide.
-
Fiche d'information
- Date : 2026
- Auteur(s) : HAGAG Shadi / ELDER James
- Domaine(s) : Exploitation des réseaux routiers
- Type : RR410 - Dossiers
- Référence PIARC : RR410-032
- Nombre de pages : 5
-
Cet article a été publié dans la revue Routes/Roads
N° 410
3e trimestre 2026 / Septembre
Le rôle de la technologie pour l'exploitation des réseaux routiers